机械化采收中塑料周转筐的应用痛点分析
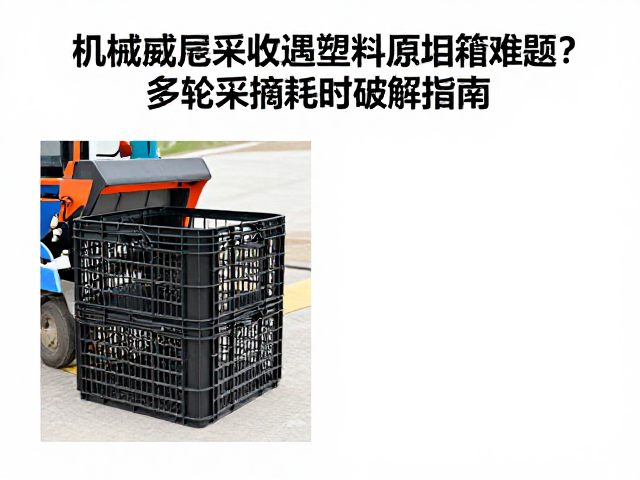
在现代化果蔬种植环节,机械化震动采收技术已广泛应用于核桃、开心果及部分浆果作物中。然而,随着采收效率的提升,配套的后端处理环节逐渐暴露出口径与标准不统一的问题。传统的木质或金属容器难以直接适配自动化输送流水线,导致大量果实在落地后堆积,造成机械损伤和二次污染。塑料周转筐因具备轻量化、耐腐蚀及易清洗的特性,成为替代方案的首选,但其在实际田间作业中面临着堆叠不稳、底部受力不均以及卡扣易损等现实挑战。
许多种植户在引入自动化分拣设备时发现,市面上通用的塑料周转筐尺寸差异较大,且缺乏统一的行业承重标准。震动采收机落果的冲击力较大,若周转筐材质过薄或加强筋设计不合理,极易在多次运输中发生变形甚至破裂。这种结构性缺陷不仅增加了物料损耗,还迫使操作人员频繁更换破损容器,直接拉低了整体作业效率。此外,不同批次塑料筐的公差问题,使得自动化码垛机械臂难以实现精准抓取,经常出现夹持失败或堆叠歪斜的现象,影响了后续仓储物流的连续性。
多轮采摘策略与标准化容器的协同优化方案
针对上述难题,部分大型种植基地开始推行“标准化周转筐+多轮次采收”的协同作业模式。通过定制高刚性、底部带加强筋的专用塑料周转筐,并确保其尺寸误差控制在毫米级别,可有效解决自动化设备对接难题。在作业流程上,不再依赖单次震动完成全部采收,而是根据果实成熟度分布,划分多个采收窗口期。首轮震动采收成熟度较高的果实,次轮处理残留果实,这种分批次作业降低了单次落果对周转筐的瞬时冲击压力,减少了筐体损坏率。
实施多轮采摘时,周转筐的周转效率成为关键变量。通过引入带有RFID标签的智能周转筐管理系统,可以实时追踪每个筐的位置、装载状态及清洗进度。当首轮采收结束后,满载的周转筐立即进入清洗消毒区,利用高压喷淋去除果柄残留和泥沙,随后由自动堆垛机存入待用区。这种闭环管理缩短了空筐等待时间,确保在第二轮、第三轮采收时,现场始终有充足且状态良好的标准化容器可用。数据显示,经过流程优化后,单筐平均周转周期可缩短30%以上,显著提升了设备利用率。
技术参数验证与现场执行细节
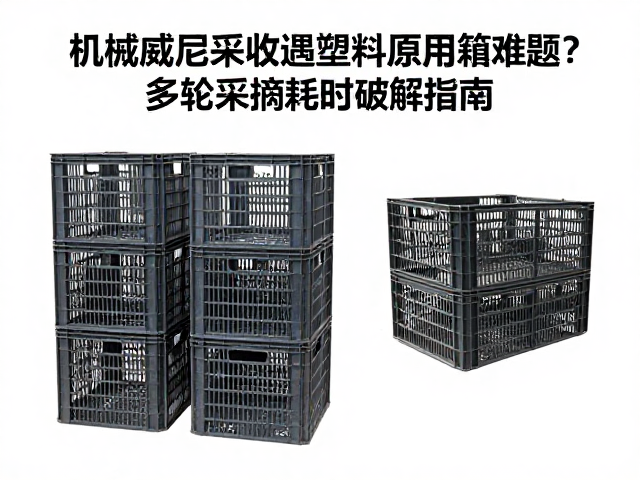
在实际田间测试中,选用壁厚超过3.5mm、底部网格结构经过有限元分析优化的HDPE材质周转筐,其抗压强度可达500N以上,能有效应对震动采收时的垂直冲击力。配合采用柔性夹爪的自动化码垛机器人,其定位精度需达到±2mm,以确保能稳定抓取不同批次中可能存在轻微形变的塑料筐。在作业现场,建议设置缓冲卸料区,利用软质导料槽引导果实落入筐内,避免硬接触导致的筐体裂纹。同时,定期对周转筐进行目视检查和无损检测,及时淘汰存在隐性裂纹的容器,防止其在运输途中突发断裂造成货物散落。
多轮采摘的时间间隔需根据作物特性精确计算,通常间隔1-3天,具体取决于气候条件和果实成熟曲线。操作人员需记录每次采收的果实重量、筐数及破损情况,形成数据报表用于调整后续作业参数。例如,若某批次筐体破损率高于5%,则需检查震动频率是否过高或周转筐材质是否老化。通过持续的数据反馈与现场微调,逐步确立最适合当地种植环境和技术条件的采收与容器管理标准,从而实现从田间到车间的无缝衔接。