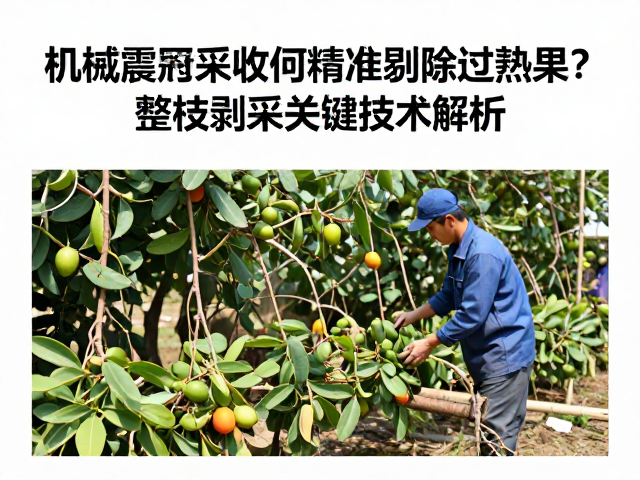
机械化震动采收中的过熟果识别痛点
果园规模化种植过程中,机械化震动采收已成为提升作业效率的核心手段,但过熟果的剔除一直是制约果实商品价值的技术瓶颈。传统机械作业往往依赖单一的重力或惯性原理,难以在高速震动过程中精准区分成熟度相近的果实,导致过熟果与适熟果混收,直接影响后续分拣与市场定价。过熟果因细胞壁降解、果柄脆弱,在震动初期极易脱落,若缺乏针对性控制,这些果实会直接落入收集装置,造成品质降级。
解决这一问题的核心在于对震动频率与果实脱落特性的匹配研究。不同品种果树的果柄强度、果皮韧性存在显著差异,过熟果的脱落阈值通常低于健康果。通过调整震动杆的接触角度与输出功率,可以在物理层面上模拟自然落果过程,但纯机械参数调整难以应对复杂田间环境下的个体差异。因此,引入多传感器融合技术,实时监测果实状态,成为实现精准剔除的关键路径。
多源传感数据融合与识别逻辑
视觉检测系统是识别过熟果的第一道防线,高分辨率工业相机配合光谱分析技术,能捕捉果实表面的色泽变化、斑点分布以及微小凹陷等特征。近红外光谱技术可深入果肉内部,通过检测糖度、硬度等理化指标的非破坏性测量,判断果实内部是否发生腐烂或软化。这些数据通过边缘计算单元进行实时处理,构建果实成熟度模型,为后续剔除动作提供决策依据。
除了光学检测,声学检测与力学传感也在精准识别中发挥着重要作用。高频声波在果实内部的传播速度会因内部结构变化(如空腔、软化)而产生特异性反射,通过分析声波回波特征,可辅助判断果实内部状态。同时,震动过程中的受力传感器能记录果柄断裂瞬间的冲击力曲线,过熟果的断裂信号通常表现为峰值较低且持续时间短的特征,这种力学指纹与视觉数据结合,大幅提升了识别算法的准确率,降低了误判率。
柔性剔除执行机构的关键设计
精准识别后,执行机构的动作必须迅速且温和,以避免对适熟果造成机械损伤。气动柔性夹持剔除装置是主流解决方案之一,通过高压气体驱动柔性气囊或硅胶叶片,对识别为过熟果的果实施加定向推力。柔性材料的设计能够适应不同果径和表面曲率,确保在剔除过程中不损伤果蒂周围的健康组织。气流速度的精确控制,使得果实能以最佳轨迹落入专用收集袋,避免与主收集篮中的适熟果发生碰撞挤压。
另一种高效方案是机械式定向拨叉结构,利用微型伺服电机驱动高精度拨叉,在震动停止瞬间对过熟果进行物理拦截。该结构通常配备可调节间距的导向槽,确保只有目标果实被引导至次级收集通道。伺服系统的响应时间需控制在毫秒级别,以匹配高速作业的节奏。此外,拨叉表面常覆盖低摩擦系数涂层,防止果面划伤,同时减少果实粘连,确保剔除动作的干净利落,减少后续清理所需的额外人工成本。
整枝剥采作业中的协同优化策略
震动采收并非孤立环节,前端的整枝作业直接影响果实的受力分布与脱落效果。合理的树体结构管理,如控制树高、开张角度以及留枝量,能确保震动能量均匀传递至各个果枝。过密枝叶会缓冲震动能量,导致果实脱落不完全,而过度修剪则可能引起日灼或风害。通过人工或半机械方式去除冗余枝条,保留主枝上的健壮果枝,可显著提升震动采收的均匀度,减少漏收现象。
剥采过程中的树体固定与支撑同样至关重要。作业时需确保树干稳固,避免剧烈晃动导致根系受损或树体倾斜。现代采收机常配备自适应底盘与液压支腿,能根据田间不平地形自动调整机身水平,保持震动杆与目标果枝的最佳接触状态。同时,操作员需根据果实成熟度分布,动态调整行进速度与震动频率,实现“因树施策”。这种人机协作的精细化作业模式,有效平衡了采收效率与果实完好率,为机械化果园管理提供了可复制的技术范式。