振动采收中的果实成熟度感知难点
机械化震动采收面临的核心挑战在于果实成熟度分布的非均匀性,这种特性使得传统单一阈值触发机制难以应对复杂果园环境。在自然生长条件下,同一株树木的不同枝梢因光照、营养输送路径差异,果实成熟时间往往存在数天甚至更长的跨度。若采用全量振动模式,未熟果实因果柄木质化程度低、连接力强,容易在振动中脱落,导致果实损伤率上升及后续加工成本增加;反之,若振动力度不足,成熟果实无法有效分离,残留率居高不下,直接影响采收效率与经济效益。
精准监测成熟果比例并非简单依赖视觉识别,而是需要结合力学特性与生理指标进行多维判断。果柄与枝条间的结合力会随果实成熟过程中离层细胞的形成而显著减弱,这一物理变化是振动采收可行性的生物学基础。然而,仅凭外观颜色或体积难以量化离层发育程度,必须引入能够反映果实内部生理状态变化的监测手段,通过实时数据反馈来动态调整振动参数,从而在最大化成熟果实脱落率的同时,最小化未熟果实和枝叶的附带损伤。
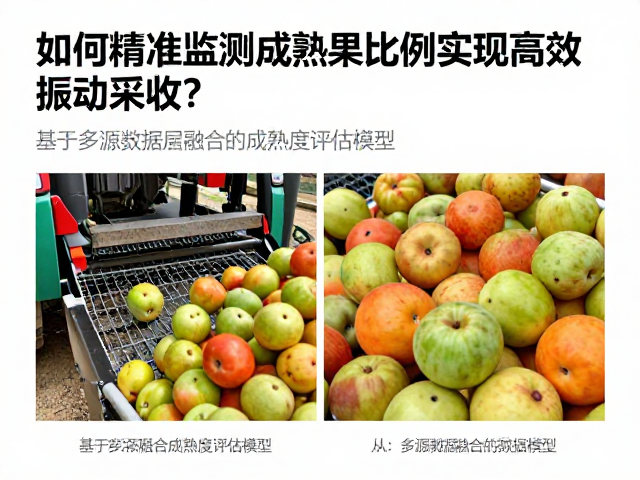
基于多源数据融合的成熟度评估模型
现代振动采收装备正逐步集成高精度传感器阵列,以构建高保真的果实状态感知网络。近红外光谱技术(NIRS)常被用于快速测定果实可溶性固形物含量,该指标与糖分积累及成熟度高度正相关,通过微型探头或在线扫描模块,可在果实悬挂状态下获取内部生化指标。同时,加速度传感器部署于振动臂关键节点,实时捕捉振动过程中的频率、振幅及冲击载荷分布,结合果实脱落的力学模型,反向推算果柄结合力的衰减状态。
多源数据的融合处理依赖于边缘计算单元,通过算法对视觉特征(如色泽均匀度、果面瑕疵)与生化指标、力学响应进行加权整合,输出单果或局部枝组的成熟度概率值。例如,某些自动化采摘机器人采用深度学习算法分析高分辨率图像,识别果肩着色比例,再结合预设的品种成熟曲线,估算当前批次果实的综合成熟指数。这种评估结果不会设定绝对阈值,而是生成一个连续的变化区间,为后续振动机构的参数微调提供数据支撑,确保监测结果能真实反映田间实际状况。## 动态振动参数自适应调控策略
依据成熟度监测反馈,振动系统需具备毫秒级的响应能力,动态调整激振器的输出特性。对于高成熟度比例的区域,控制系统可提高振动频率并延长作用时间,利用共振原理最大化果柄剪切力,促使成熟果实顺利脱落。在此过程中,振动加速度通常控制在特定范围内,避免过大的冲击力导致果实内部组织破裂或果皮擦伤。针对成熟度较低的区域,系统会自动降低振动强度或采用间歇性振动模式,减少对未熟果实的机械冲击,防止因过度振动造成枝叶损伤或未熟果脱落后堆积在树冠底部造成浪费。
自适应调控还体现在振动方向的优化上。不同品种果树的果柄生长角度和树冠结构差异较大,固定式振动难以覆盖所有受力面。智能控制系统可根据监测到的果实空间分布密度,实时调整振动臂的角度和接触点,确保振动能量能够均匀传递至目标枝组。部分高端设备引入闭环反馈机制,通过监测脱落果实的首达率,实时修正振动参数,形成“监测-决策-执行-反馈”的完整控制闭环。这种精细化操作显著提升了采收的选择性,使得单次作业能更精准地剥离成熟果实,降低清选环节的压力。
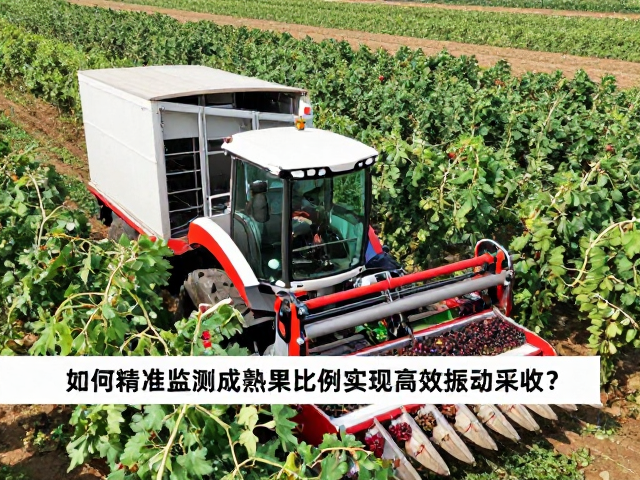
田间作业效率与果实品质的平衡验证
在真实果园环境中,精准监测与振动采收的结合效果需通过严密的田间试验进行验证。以苹果或核桃等典型振动采收作物为例,对比试验数据显示,采用成熟度自适应振动策略的作业,其成熟果实完整脱落率普遍高于固定参数振动作业。通过分选设备对采收果实进行分级统计,可精确计算成熟果实比例与损伤率。真实案例表明,在苹果采收中,优化后的振动参数可使果柄离层处损伤降低,果实硬度保持更好,直接提升了商品果率。
数据追踪还揭示了环境因素对监测精度的影响。高温或大风天气会改变果柄水分含量和树体刚度,进而影响振动传递效率。自适应系统需引入环境传感器,对温度、风速数据进行补偿计算,修正振动参数。长期田间监测数据有助于建立不同品种、不同树龄下的成熟度-振动参数映射库,为大规模推广提供理论依据。通过持续积累田间实测数据,不断优化监测算法与控制策略,机械化振动采收正逐步向智能化、精准化方向发展,实现从“粗放式摇落”向“精准式采摘”的技术跨越。