机械化震动采收与条带采摘技术的核心原理
机械化震动采收主要依赖高功率电机驱动偏心轮或液压系统,产生高频低幅的机械振动,通过传导臂传递至树干或主枝。这种振动旨在克服果实与果柄连接处的离层阻力,使成熟果实自然脱落。不同树种对振动频率和振幅的敏感度存在显著差异,例如开心果和核桃等坚果类作物,其果柄离层结构较为疏松,对振动的响应较为直接;而部分果核类水果则需精确控制振动参数,以避免过大的冲击力导致果柄断裂或果实内部损伤。
条带采摘技术则是针对特定行态果园设计的自动化辅助方案,通常由机械臂或柔性抓取装置沿果树行进方向进行带状覆盖作业。该技术强调对果实位置的精准识别与路径规划,通过视觉传感器定位成熟果实的坐标,引导采摘单元进行定点作业。相较于全株震动,条带采摘减少了非目标区域的无效振动,降低了枝叶损伤率,特别适用于树冠紧凑、果实分布均匀的现代化集约化果园,实现了从“整树脱落”向“定点摘取”的技术范式转变。
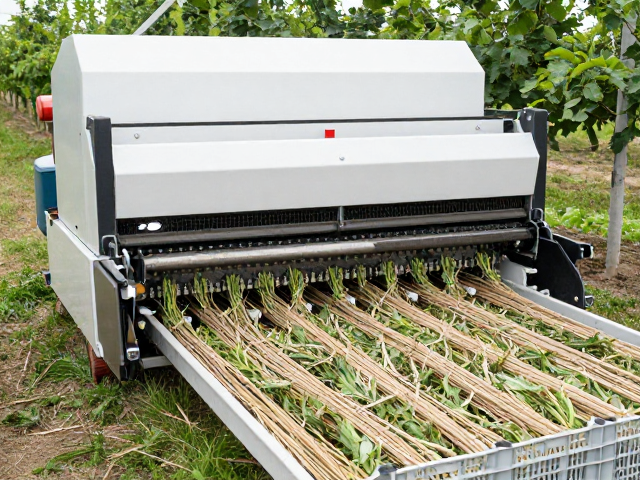
塑料周转筐在果园物流中的结构优势与应用场景
塑料周转筐因其优异的抗冲击性、耐酸碱腐蚀及轻量化特征,逐渐替代传统竹编筐和木质箱成为果园采收物流的主流载体。高密度聚乙烯(HDPE)材质具备较高的韧性,在堆码运输过程中能有效抵御挤压变形,保护果实表皮完整性。筐体通常设计有加强筋结构,以提升纵向承重能力,同时侧壁预留通风孔洞,促进田间暂存时的热量散失,延缓果实呼吸作用,延长保鲜周期。
在具体应用场景中,塑料周转筐需适配不同的采收作业模式。对于震动采收场景,筐体底部常设置缓冲垫层或网格状底板,以缓冲果实下落时的冲击力,防止底部果实因堆积压力过大产生压伤。对于条带采摘场景,筐体多采用开放式或半开放式设计,便于机械臂快速卸果。此外,筐体规格需与果园运输车辆、分拣流水线的高度及宽度标准相匹配,以实现从田间到加工车间的全程无缝衔接,减少人工搬运次数,降低果实机械损伤风险。
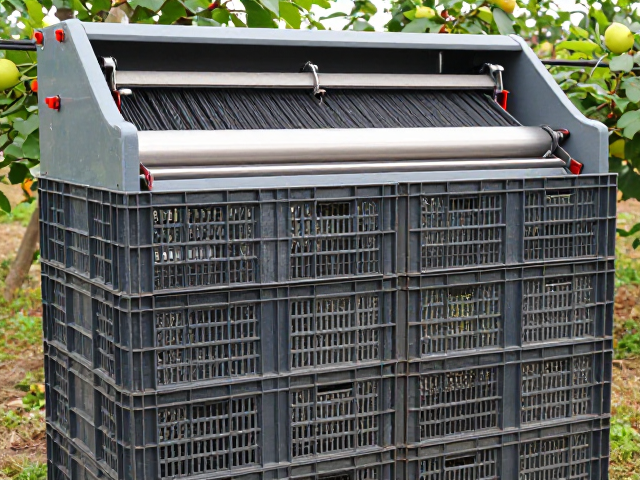
技术适配性与果园基础设施的协同要求
机械化震动采收与塑料周转筐的高效结合,对果园的基础设施提出了明确的标准化要求。果园道路需具备足够的宽度和承载力,以允许大型采收机械及满载周转筐的车辆平稳通行。树行间距设计需预留机械作业空间,确保震动臂能充分覆盖树冠,同时避免机械碾压导致的土壤板结,影响树体根系健康。地面平整度直接影响震动采收的效果,松软或不平的地面可能导致机械倾斜,造成振动能量分布不均,进而影响果实脱落率及周转筐内的果实堆积状态。
塑料周转筐的堆码方式需严格遵循力学平衡原则,以应对机械化搬运过程中的动态载荷。在装车及田间转运过程中,筐体间应保持紧密贴合,减少空隙,防止因车辆颠簸导致筐体倾倒或滑落。对于多层堆码作业,周转筐的角部结构需具备足够的抗压强度,以支撑上层重量。此外,果园需配备专用的筐具清洗与消毒设施,确保周转筐在多次循环使用后仍能满足食品卫生标准,避免交叉污染,保障果实品质安全。